微信同号扫码咨询
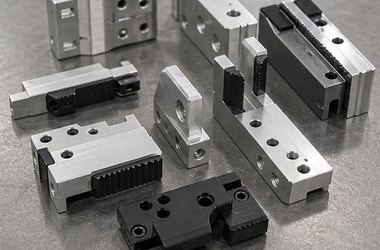
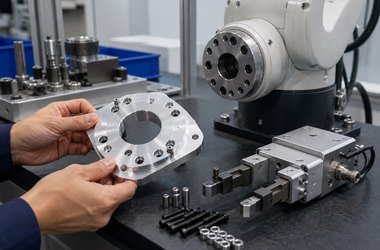
协作机器人末端夹具零件加工,不能只按普通夹块或连接板报价。它通常连接快换盘、夹爪、吸盘、相机、传感器或气路接头,定位孔、快换面和接触面会直接影响现场使用。
机器人部件精密加工评估这类机器人零件加工询价时,会先确认夹具抓取什么、如何定位、是否频繁更换,以及线缆和气管从哪里走。
夹爪接触面关注抓取稳定、边缘倒角和是否划伤工件;快换面关注定位孔、锁紧面、端面贴合和重复安装。两类面如果混在一起描述,报价容易漏掉重点。
协作机器人场景还要考虑人工操作空间。锁紧螺钉能不能拧到、接头是否干涉、线缆是否容易拉扯,都会影响夹具是否好用。
夹具第一版样件常用于现场试抓,后续可能调整接触面、孔位、倒角、气管方向或重量。试装反馈越具体,下一版加工越容易准确。
如果夹具需要配合多种产品,建议把不同产品的接触位置和避让范围写清。这样小批复做时不会只复制旧件外形,而是按真实使用需求优化。
末端夹具加工最容易漏什么? 容易漏快换面、线缆气管避让、夹爪接触面和锁紧工具空间。
只有夹具3D模型能不能先报价? 可以先评估,但建议补材料、数量、关键孔位、接触面和装配用途。
夹爪接触面倒角需要单独说明吗? 建议说明,尤其是接触外观件、软材料或容易划伤的工件时。
如果你有协作机器人末端夹具零件加工、机器人末端夹具加工、机器人结构件加工或小批量机器人零件需求,可以把图纸、抓取对象和装配位置发给机器人部件精密加工评估。
扫一扫添加与我们联系,沟通图纸、材料、数量、公差和交付要求。
钱工:18051857059
180-5185-7059
图纸报价咨询
扫码添加微信备注"公司+姓名"
qiancj@laitujia.com
邮箱