微信同号扫码咨询
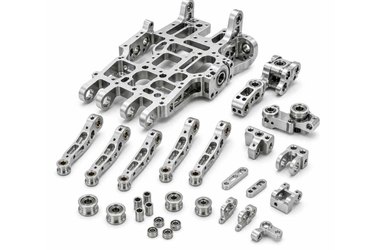
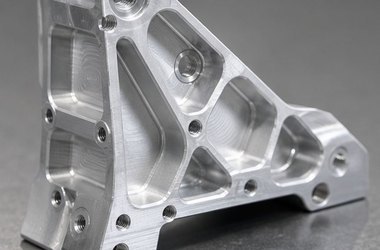
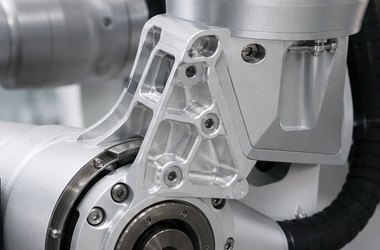
轻量化机器人连杆加工,常见于手臂、手部、腿部、夹持机构和小型传动组件。它的外形往往不复杂,但长孔、销孔、减重槽、薄壁边和左右件方向,会直接影响装配动作。
机器人部件精密加工处理这类小批量机器人零件时,会先看连杆连接哪几个部件,孔位是转动、定位还是锁紧,长孔是否用于调节,减重槽是否影响承力。
长孔可能是调节孔,也可能只是避让孔;销孔可能参与转动,也可能只用于定位。用途不同,加工重点不同。把它们都当普通孔看,后续试装很容易出现沟通偏差。
如果连杆是左右镜像件,建议不要只在文件名里写“左”“右”,图纸、数量和装配备注里也要统一。小批量加工时,方向件标错会带来很实际的时间损失。
机器人连杆第一版样件常用于动作验证。反馈不要只写“不顺”或“干涉”,最好具体到哪个销孔、哪个长孔、哪一侧边缘、哪一个相邻件发生问题。
这些信息写回图纸后,第二版加工会更稳。对于机器人连杆加工来说,图纸尺寸是一部分,真实运动关系和试装反馈同样重要。
机器人连杆最容易漏哪些信息? 常见漏项是销孔用途、长孔调节方向、左右件数量、减重槽是否承力。
长孔一定要写公差吗? 要看用途。调节孔、定位相关长孔和普通避让长孔的要求不同。
只有样件照片能先判断吗? 可以辅助沟通,但正式报价仍建议提供3D模型、2D图纸、材料和数量。
如果你有轻量化机器人连杆加工、机器人连杆加工、机器人手臂零件加工或小批量机器人零件需求,可以把图纸、材料、数量和装配动作说明发来先做评估。
扫一扫添加与我们联系,沟通图纸、材料、数量、公差和交付要求。
钱工:18051857059
180-5185-7059
图纸报价咨询
扫码添加微信备注"公司+姓名"
qiancj@laitujia.com
邮箱