技术干货

机器人力传感器转接座加工,安装面、螺纹孔和受力方向怎么确认?

2026-10-16 技术干货

先说结论:力传感器转接座先确认受力从哪里来、往哪里走

机器人力传感器转接座加工,常见于末端执行器、关节测试、装配工位、柔顺控制和研发验证装置。转接座体积不一定大,但它同时连接传感器、法兰、工具和线缆,安装面和受力方向不能只按外形理解。

机器人部件精密加工评估这类机器人零件加工项目时,会先看传感器安装在哪一侧、工具或夹具从哪里受力、定位靠哪些孔或止口,以及线缆从哪个方向离开。用途明确后,才能区分真正的安装基准和普通连接特征。

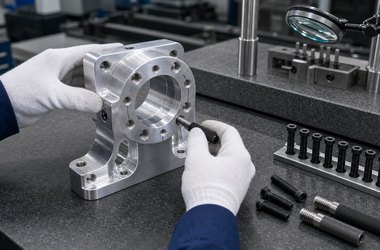
机器人力传感器转接座加工
传感器转接件要先确认安装基准和相邻法兰。

安装面、孔位和受力方向必须相互对应

传感器一侧的安装面影响贴合和方向,法兰或末端工具一侧决定受力路径,螺纹孔和定位孔则决定重复安装位置。若只按孔距加工而没有明确正反面和受力方向,装配后可能出现线缆被挤压、工具方向不对或维护空间不足。

询价时建议提供传感器外形、法兰孔位、线缆出口和末端工具的局部信息。若转接座需要预留减重、避让或护线结构,也应区分这些结构是功能需求还是外形偏好。

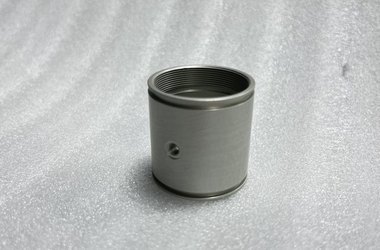
力传感器安装座零件加工
圆形安装座要结合孔位、端面和受力方向判断。

报价前建议重点确认哪些信息?

确认项 为什么影响报价 询价时怎么说更清楚
安装面 影响传感器贴合、方向和重复装配 标出哪一面连接传感器、哪一面连接法兰
螺纹孔/定位孔 影响锁紧与位置关系 说明孔位用途、规格和是否有销钉定位
受力方向 影响结构厚度和关键连接位置 说明推拉、扭转或偏载大致来自哪一侧
线缆避让 影响装配、运动和维护 提供线缆出口、护套空间和相邻结构

样机验证后,把实际受力和线缆位置写回版本

机器人研发样机的法兰、工具和线缆路径经常会调整。第一批转接座装机后,若发现工具重心变化、线缆弯折不顺或螺钉不好操作,建议把这些现场问题对应到具体面和孔位。

对小批量机器人结构件加工而言,试装反馈能直接决定下一版图纸的实用性。明确真实安装方式后,后续复做的沟通也会更短。

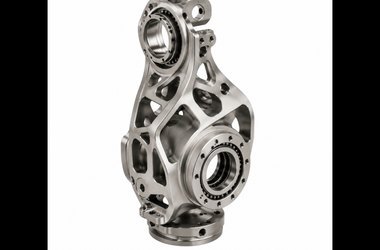
机器人传感器转接件小批量加工
成组连接件应统一安装方向和线缆出口位置。

常见问题

力传感器转接座报价前最需要什么? 图纸、材料、数量、传感器型号或孔位、相邻法兰、受力方向和线缆出口信息。

只给孔距可以做吗? 可以做初步评估,但安装面、正反方向和受力关系需要补充,才能避免装配理解偏差。

定位孔是否一定需要? 要结合重复拆装、方向要求和相邻法兰决定,不同结构的需求并不相同。

适合沟通的项目

如果你有机器人力传感器转接座加工、传感器安装座加工或机器人结构件加工需求,可以把图纸、材料、数量和局部装配关系发给机器人部件精密加工评估。

提交图纸或添加微信咨询

扫一扫添加与我们联系,沟通图纸、材料、数量、公差和交付要求。

钱工:18051857059

机器人站微信二维码
扫一扫添加与我们联系
180-5185-7059

180-5185-7059

图纸报价咨询

微信咨询
微信二维码

扫码添加微信
备注"公司+姓名"

qiancj@laitujia.com

qiancj@laitujia.com

邮箱