微信同号扫码咨询
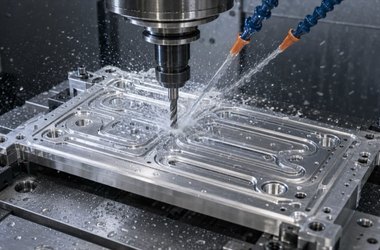
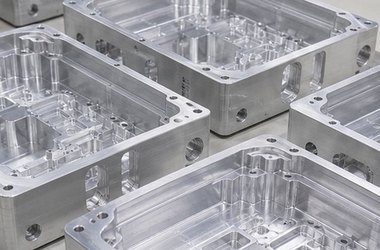
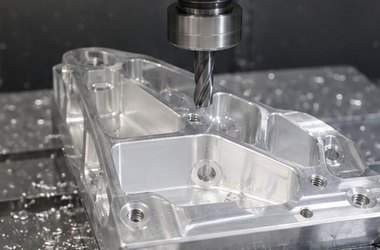
人形机器人足端连接板加工,常见于脚部支撑、踝关节连接、接触传感器安装和步态验证结构。连接板的孔、槽、台阶和局部开口,往往同时服务承力、定位、传感器安装和线缆走向,不能只按普通板件理解。
机器人部件精密加工处理这类人形机器人零件加工询价时,会先确认连接板的上下方向、与关节或脚底模块的贴合面、受力路径,以及传感器或线缆需要预留的局部空间。
安装孔决定与踝部或脚底结构的连接,受力面决定贴合和支撑关系,开口或槽位可能为传感器、线缆和紧固件提供避让。若没有说明左右件和上下方向,加工后可能出现传感器接口朝向错误或螺钉无法操作。
询价时建议提供相邻脚部模块、传感器外形、线缆出口和脚底方向。若零件需要区分左右脚或存在镜像版本,也应在图纸、文件名和编号中同步标记。
足端结构首件装机后,建议在实际负载和动作范围内观察线缆、传感器和相邻壳体的关系。静态装上不代表动态使用时仍有足够避让,特别是紧固件和线束在局部摆动时的空间。
把试验中的接触点、工具难以进入的位置和左右件差异回写到图纸,下一版连接板的加工评估才能更贴近机器人真实装机状态。
足端连接板报价前最需要什么? 图纸、材料、数量、相邻脚部结构、传感器外形、线缆走向和左右方向。
左右脚是否要单独建图? 若孔位、开口或出线方向不同,建议明确区分。
没有整机模型如何沟通? 提供脚部和踝部局部关系即可先评估。
如果你有人形机器人足端连接板加工、机器人足端结构件加工或机器人零件加工需求,可以把图纸、材料、数量和脚部局部装配关系发给机器人部件精密加工评估。
扫一扫添加与我们联系,沟通图纸、材料、数量、公差和交付要求。
钱工:18051857059
180-5185-7059
图纸报价咨询
扫码添加微信备注"公司+姓名"
qiancj@laitujia.com
邮箱