技术干货

工业机器人关节转接法兰加工,孔位、止口和线缆出口怎么确认?

2026-11-02 技术干货

先说结论:关节转接法兰先确认两侧接口谁定位、姿态朝向哪里、线从哪里通过

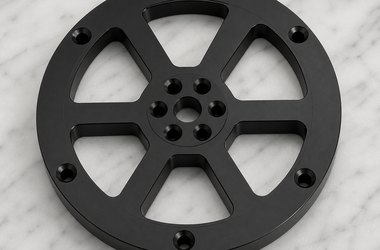
工业机器人关节转接法兰位于驱动模组、减速机构、连杆或执行末端之间。它看起来像一块带孔圆盘或法兰,但两侧孔位、止口、定位特征和线缆出口共同决定关节装配后的中心、角度和维护方式。

机器人部件精密加工评估这类机器人零件加工时,会先把两侧接口资料放在一起看:哪一侧是主定位,哪一侧承担锁紧,是否需要预留编码器线、动力线或气路通道。只按单面孔距加工,常会遗漏另一侧安装方向或线束弯曲空间。

工业机器人关节转接法兰加工
关节转接法兰需要同时对应驱动端、连杆端与线缆方向。

孔位、止口和出口开口必须以同一关节坐标为准

止口或定位孔一般用于确定中心与角向位置,螺孔负责固定,出口开口则要避开螺钉、壳体和运动区域。若图纸没有说明零位方向和接口正反面,两个孔系即使都正确,也可能在装配后让线缆出口朝向错误。

询价时建议提供关节两侧接口、主要轴线、零位标识、线束接头外形与相邻壳体局部。对于需要反复拆装的研发结构,还应明确螺钉头型与工具进入侧,便于判断是否存在遮挡。

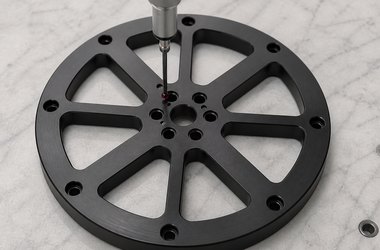
机器人关节法兰零件加工
孔位与止口应围绕同一关节基准确认。

报价前建议重点确认哪些信息?

确认项 为什么影响报价 询价时怎么说更清楚
两侧接口 决定孔距、止口和装配姿态 提供法兰图、孔位、安装正反面和零位方向
定位特征 影响中心与角向重复位置 说明止口、销孔或基准孔的功能
线缆出口 影响开口位置和弯曲空间 提供接头外形、出线侧和固定方式
相邻壳体 影响装配与运动避让 附上壳体或连杆附近的局部图

首件要同时检查关节零位、线束和拆装动作

转接法兰首件装配后,建议完成关节零位确认、螺钉锁紧、线束穿出和低速运动检查。这样可以验证孔位关系,也能提前发现接头被压、出线半径不足或工具无法进入的问题。

若同一平台会更换不同规格的驱动模组,应把共用接口和可调整区域分开写在图纸中。后续迭代时,能更快判断原有转接法兰是否还能适配。

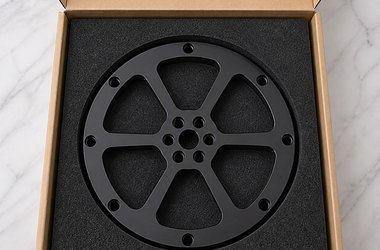
机器人转接盘加工
装配前应检查固定孔、定位特征和操作空间。

常见问题

关节转接法兰报价要提供什么? 建议提供图纸、材料数量、两侧接口、零位方向和线束局部。

止口和孔位哪个更重要? 两者功能不同,需要围绕同一坐标关系共同判断。

没有整机模型能沟通吗? 可先提供关节、相邻壳体和线束出口附近的局部资料。

适合沟通的项目

适合工业机器人关节、驱动模组与末端转接的法兰项目。提交图纸、两侧接口、材料数量、零位与线束资料后,可先确认装配和加工重点。

提交图纸或添加微信咨询

扫一扫添加与我们联系,沟通图纸、材料、数量、公差和交付要求。

钱工:18051857059

机器人站微信二维码
扫一扫添加与我们联系
180-5185-7059

180-5185-7059

图纸报价咨询

微信咨询
微信二维码

扫码添加微信
备注"公司+姓名"

qiancj@laitujia.com

qiancj@laitujia.com

邮箱