罗迈科精密
微信同号
扫码咨询
机器人关节编码器安装座加工前,要确认同轴关系、定位孔、安装面、线缆出口、轴端空间和相邻壳体,避免编码器装配后方向、线...
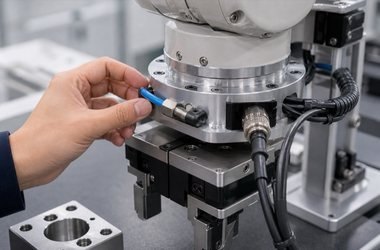
机器人末端快换转接板加工前,要确认锁紧孔、定位面、工具接口、线缆出口、正反方向和相邻法兰,避免工具换装后定位、锁紧或...
机器人关节线束压板加工前,要确认压线槽、固定孔、线束直径、弯折空间、关节运动范围和安装方向,避免线束压紧、磨损或维护...
机器人力传感器转接座加工前,要确认安装面、螺纹孔、定位孔、受力方向、线缆避让和相邻法兰,避免传感器装配后受力路径或维...
AMR激光雷达安装支架加工前,要确认雷达视场、安装孔、减振孔、线缆方向、护罩避让和安装高度,避免支架装上后遮挡扫描或影响...
机器人夹爪指爪加工前,要确认抓取接触面、安装孔、避让槽、更换空间、材料和夹持方向,避免指爪装上后抓取干涉或维护不方便。
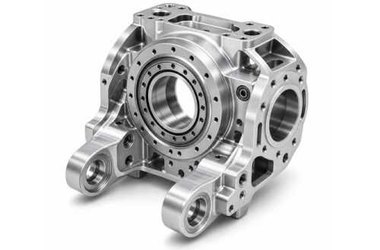
机器人驱动模组连接座加工前,要确认端面贴合、轴承位、安装孔、螺纹孔、装配方向和材料状态,避免只按外形块类零件粗略报价。
机器人视觉相机安装座加工前,要确认镜头方向、安装孔位、线缆避让、调节余量、表面处理和装配空间,避免相机能固定但视野或...
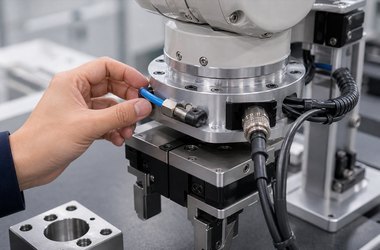
协作机器人末端工具连接法兰加工前,要确认定位孔、同心关系、快换接口、螺纹孔、安装方向和工具空间,避免装夹、锁紧和末端...
人形机器人关节端盖加工前,要确认轴承位、安装孔、减重槽、壁厚、装配方向和表面处理,避免只按外形件理解机器人关节结构件。
180-5185-7059
图纸报价咨询
扫码添加微信
备注"公司+姓名"
qiancj@laitujia.com
邮箱