罗迈科精密
微信同号
扫码咨询
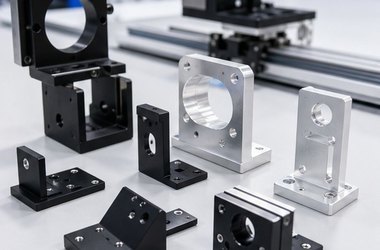
机器人视觉相机支架加工前,要确认镜头避让、调节槽、安装孔、传感器方向、外观面和版本状态。视觉支架类零件要结合调试空间...
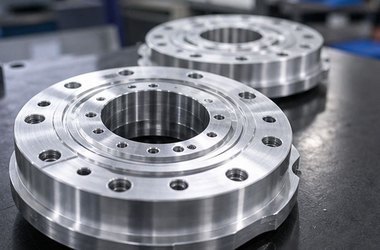
机器人减速器安装座加工前,要确认定位台阶、孔距、端面、中心孔、多面安装孔和装配方向。安装座类零件要围绕关节模组连接关...
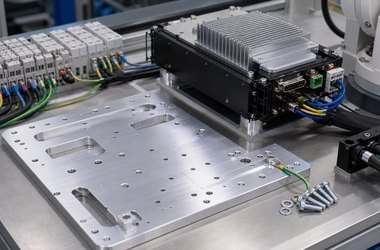
机器人线束固定板加工前,要确认安装孔、走线槽、扎线位置、绝缘间隙、边缘倒角和版本状态。线束类结构件要结合电气布局和装...
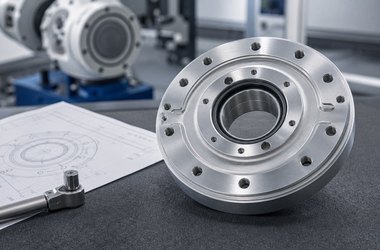
机器人关节法兰盘加工前,要确认孔距、端面、同轴关系、定位台阶、螺纹孔和装配方向。法兰类零件要围绕关节连接关系评估。
机器人传感器安装板加工前,要确认传感器孔位、走线避让、散热面、安装基准、螺纹孔和版本状态。安装板类零件要结合电气布局...
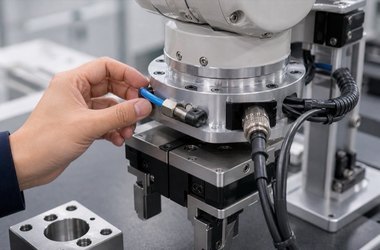
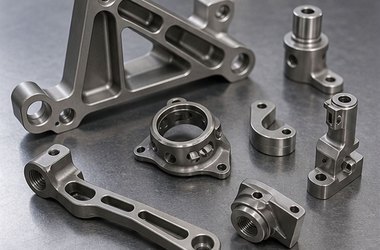
机器人末端执行器连接件加工前,要确认夹爪孔位、销孔、轻量化槽、安装面、左右件方向和装配间隙。末端结构件要围绕动作和抓...
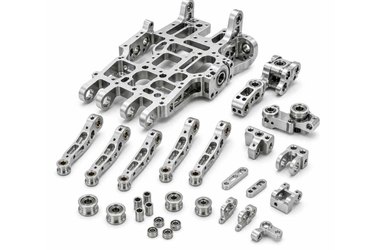
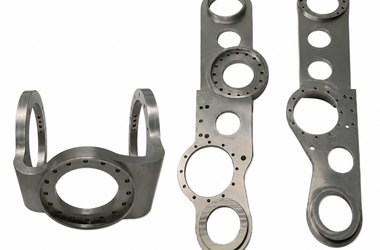
轻量化机器人连杆加工前,要确认长孔、销孔、减重槽、薄壁边、左右件方向和装配间隙。连杆类零件要围绕运动关系沟通。
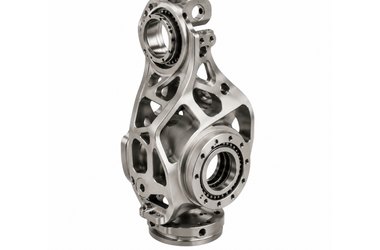
机器人关节连接座加工前,要把轴承位、多面孔、装配基准、减重结构和左右件方向一起看。单独看外形尺寸,容易漏掉装配风险。
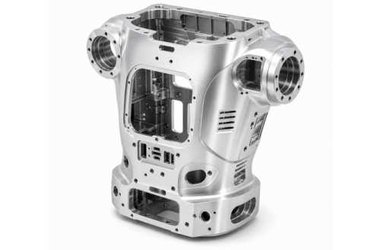
机器人躯干框架零件加工前,要确认窗口筋位、多面孔、轴承位、装配基准、减重结构和线缆避让。框架类零件要结合整机空间和受...
人形机器人手部连杆加工前,要确认薄壁孔距、销孔、左右件方向、减重槽、表面处理和装配间隙。手部连杆类零件要围绕动作关系...
180-5185-7059
图纸报价咨询
扫码添加微信
备注"公司+姓名"
qiancj@laitujia.com
邮箱