罗迈科精密
微信同号
扫码咨询
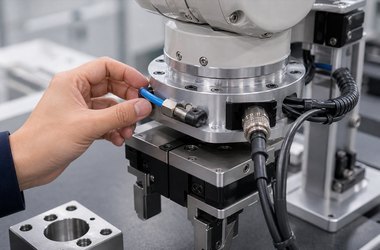
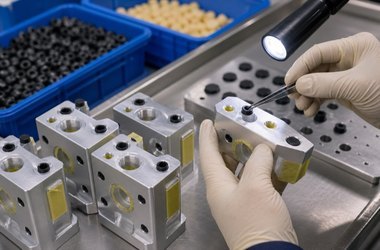
机器人关节线束压板加工前,要确认压线槽、固定孔、线束直径、弯折空间、关节运动范围和安装方向,避免线束压紧、磨损或维护...
机器人力传感器转接座加工前,要确认安装面、螺纹孔、定位孔、受力方向、线缆避让和相邻法兰,避免传感器装配后受力路径或维...
AMR激光雷达安装支架加工前,要确认雷达视场、安装孔、减振孔、线缆方向、护罩避让和安装高度,避免支架装上后遮挡扫描或影响...
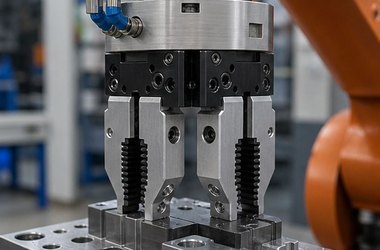
机器人夹爪指爪加工前,要确认抓取接触面、安装孔、避让槽、更换空间、材料和夹持方向,避免指爪装上后抓取干涉或维护不方便。
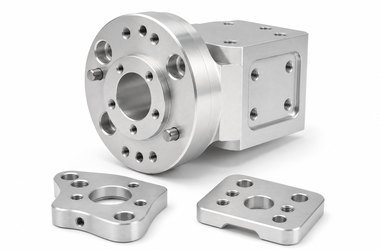
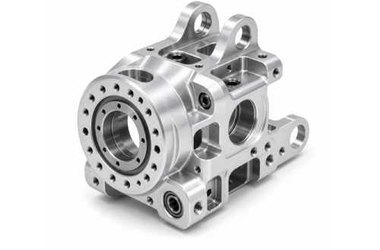
机器人驱动模组连接座加工前,要确认端面贴合、轴承位、安装孔、螺纹孔、装配方向和材料状态,避免只按外形块类零件粗略报价。
机器人视觉相机安装座加工前,要确认镜头方向、安装孔位、线缆避让、调节余量、表面处理和装配空间,避免相机能固定但视野或...
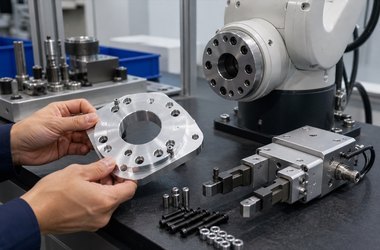
协作机器人末端工具连接法兰加工前,要确认定位孔、同心关系、快换接口、螺纹孔、安装方向和工具空间,避免装夹、锁紧和末端...
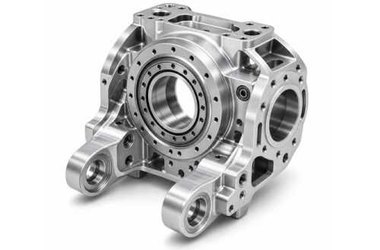
人形机器人关节端盖加工前,要确认轴承位、安装孔、减重槽、壁厚、装配方向和表面处理,避免只按外形件理解机器人关节结构件。
机器人线缆固定座加工前,要确认出线方向、固定孔、接插件尺寸、避让空间、拆装维护和表面处理,避免装机后线缆折弯过急或维...
移动机器人底盘连接座加工前,要确认安装面、固定孔、定位孔、线缆避让、传感器空间和维护方向,避免装机后孔位干涉或线缆无...
180-5185-7059
图纸报价咨询
扫码添加微信
备注"公司+姓名"
qiancj@laitujia.com
邮箱