罗迈科精密
微信同号
扫码咨询
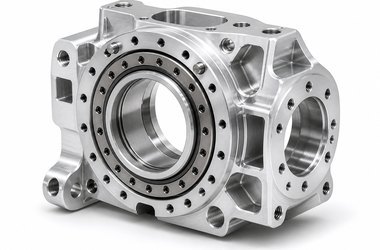
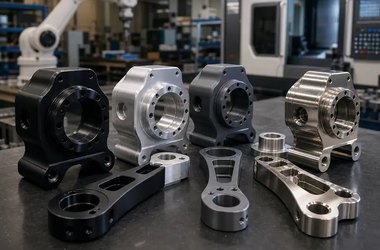
人形机器人样机零件加工前,关节壳体、连杆和安装座要分别看轴孔、壁厚、减重槽、安装端面、左右件方向和线缆避让,避免只按...
机器人结构件加工在研发样机阶段,要重点确认轴孔、端面、安装孔、左右件方向、减重槽、线缆避让和相邻件关系,这些尺寸最容...
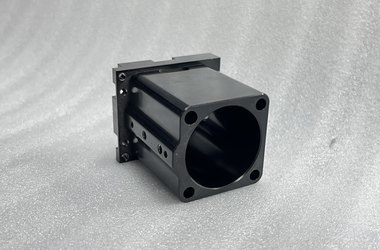
机器人末端防护壳加工前,要确认开窗位置、固定孔、线缆出口、传感器避让、左右件方向和表面处理,避免装机后干涉或拆装困难。
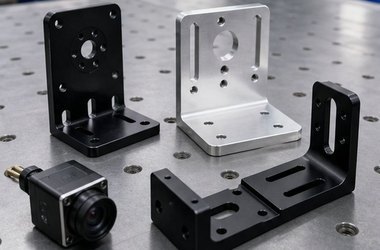
机器人视觉相机调节支架加工前,要确认长槽方向、镜头避让、安装孔、相机型号、线缆出口和调节范围,避免装机后视野或线缆干涉。
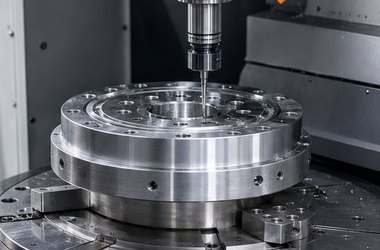
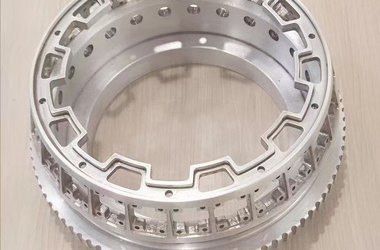
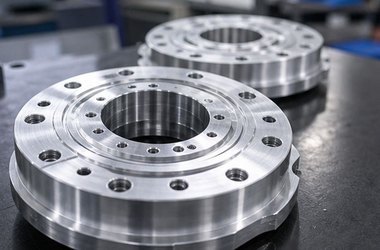
机器人谐波减速器安装环加工前,要确认端面贴合、孔距、同轴关系、止口、沉孔方向和装配对象,避免关节模组试装时接口反复调整。
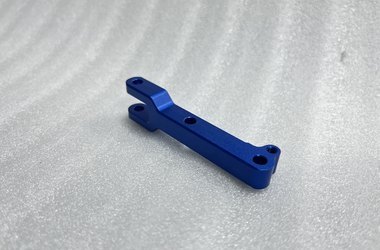
机器人腕部轻量化连杆加工前,要确认轴孔、减重槽、左右件方向、安装孔、表面处理和装配对象,避免样机装配时出现方向或孔位...
机器人电池仓安装支架加工前,要确认减重孔、固定孔、线缆避让、电池包安装方向、散热空间和维护空间,避免装机后出现干涉或...
机器人关节轴承座加工前,要确认轴孔、端面贴合、锁紧孔、同轴关系、轴承型号和装配方向,避免只看外形尺寸而漏掉关节装配风险。
机器人IMU安装座加工前,要确认安装面、减震孔、线缆避让、传感器方向、固定孔和相邻结构,避免装机后方向错误或线缆干涉。
机器人伺服电机过渡法兰加工前,要确认止口、同轴关系、孔距、端面贴合、定位孔和装配方向,避免电机与关节模组连接时反复调整。
180-5185-7059
图纸报价咨询
扫码添加微信
备注"公司+姓名"
qiancj@laitujia.com
邮箱