罗迈科精密
微信同号
扫码咨询
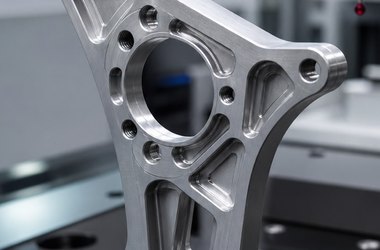
机器人承载连接件加工前,要确认材料牌号、受力面、定位孔、锁紧孔、倒角、表面处理和试装方向。本文从小批量机器人结构件加...
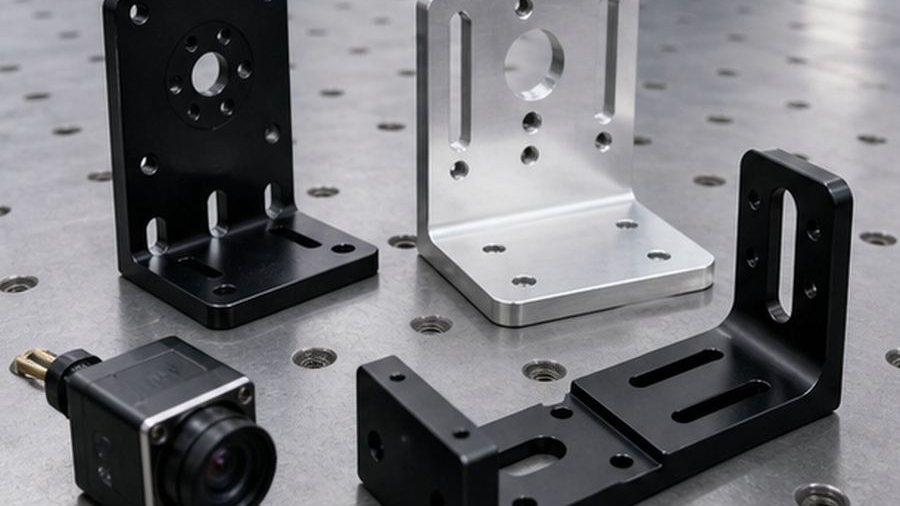
AMR机器人雷达支架加工前,要确认雷达安装角度、线束固定、避让空间、长圆孔、倒角和维护方向。本文从移动机器人零件小批量加...
机器人电机安装座加工前,要确认端面贴合、中心孔、同轴度关系、螺栓孔、散热空间和线缆避让。本文说明小批量试制阶段如何减...
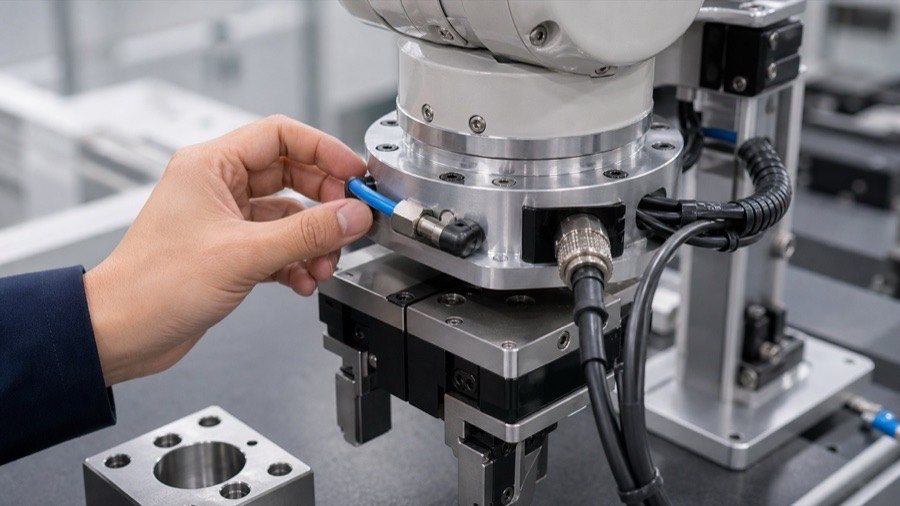
机器人夹爪连接件加工前,要先确认夹持面、定位销孔、锁紧孔、减重槽、线缆气路避让和试装方向。本文从小批量机器人零件加工...
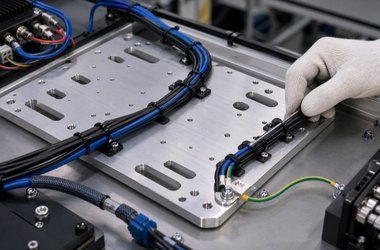
机器人末端线缆接口件加工要关注接插件避让、安装孔、走线半径、维护空间和边角保护。本文从装配现场角度整理图纸报价前需要...
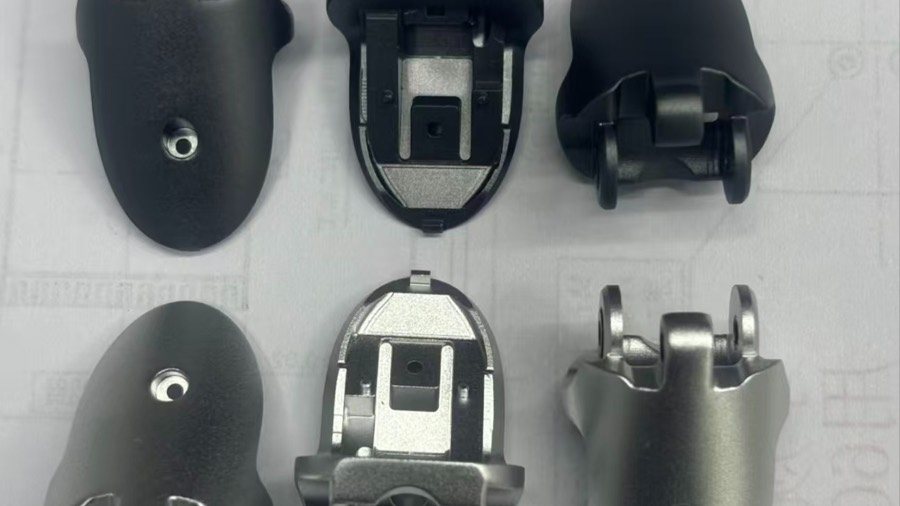
机器人关节外壳小批量加工要同时考虑外观面、装配孔、定位面、边角倒角和后续装配。本文围绕黑色外观件和小批量试装场景,整...
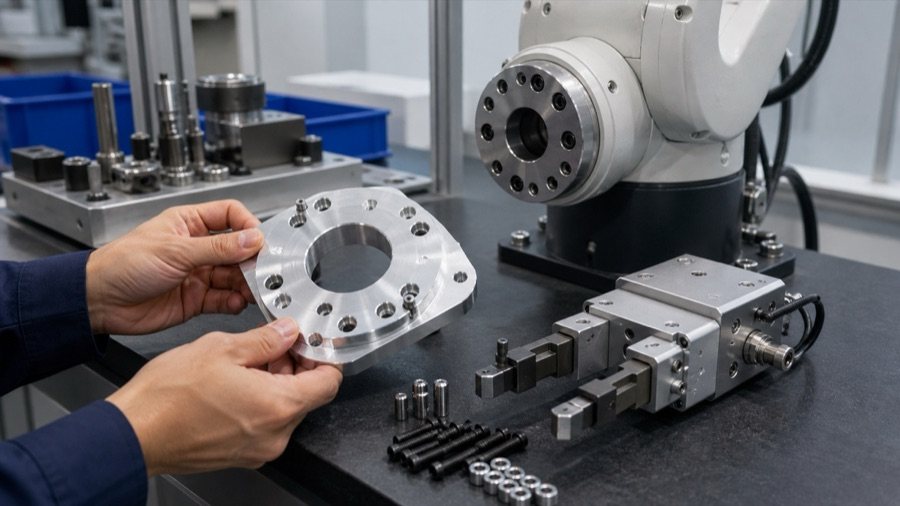
机器人快换盘转接板加工要重点确认定位销孔、端面贴合、中心孔、螺栓孔分布、夹爪接口和装配顺序。本文整理小批量机器人末端...
机器人视觉相机支架加工需要同时确认安装角度、长圆孔调节方向、线缆避让、定位孔和表面处理。本文面向机器人视觉模块打样,...
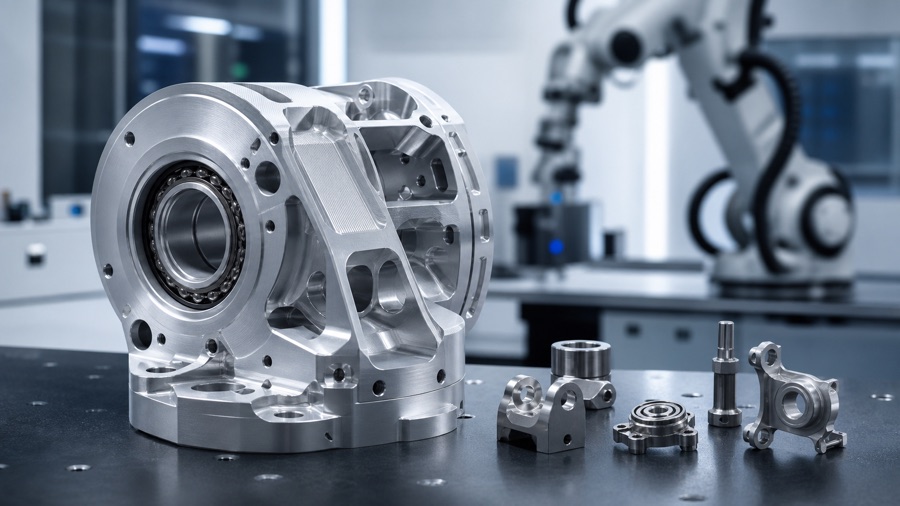
机器人夹爪连接座加工需要同时评估安装面、定位销孔、气路孔、轻量化槽、避让空间和表面处理。本文面向机器人末端执行器零件...
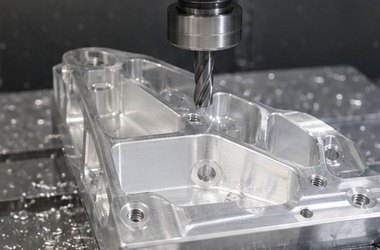
人形机器人关节壳体加工需要同时看轻量化槽位、轴承位、安装面、线缆避让和表面处理。本文结合机器人结构件小批量加工沟通经...
180-5185-7059
图纸报价咨询
扫码添加微信
备注"公司+姓名"
qiancj@laitujia.com
邮箱